Robotik kaynak uygulamalarında dikiş kalitesini yalnızca robot kolunun hareketleri belirlemez. Kaynak güç kaynağının çalışma biçimi, telin düzenli beslenmesi, parçanın doğru konumlandırılması ve bütün işlemlerin ortak bir kontrol sistemi üzerinden yürütülmesi de sonucu etkiler. Bu nedenle robotik kaynak otomasyonu, bağımsız makinelerin yan yana getirilmesinden çok, birbirini tamamlayan bileşenlerin birlikte çalıştığı bir üretim sistemi olarak değerlendirilir.
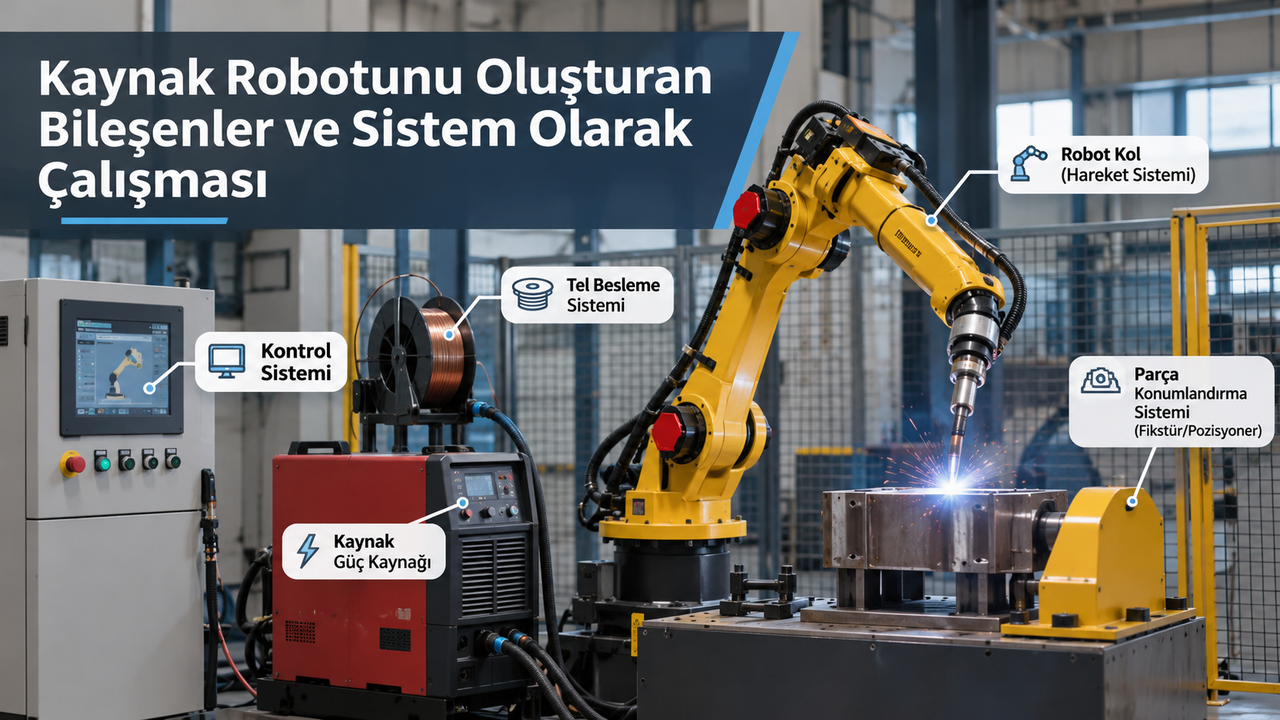
Endüstriyel üretimde kullanılan bir kaynak robotu sisteminin temel yapısında robot, entegre kaynak güç kaynağı, tel besleme mekanizması, kontrol ünitesi, konumlandırma ekipmanları ve yazılım bulunur. Konya'da kaynak otomasyon makineleri tasarlayan ve üreten Kamesh Welding de robotik kaynak çözümlerini bu bileşenlerin koordinasyonu üzerine kurmaktadır. Firmanın ürün açıklamalarında kaynak işleminin gereksinimlerine göre yapılandırılan sistem tasarımı ve yazılım desteği birlikte ele alınır.
Robotik Kaynak Sistemi Nasıl Bir Bütün Oluşturur?
Robot kaynak sistemleri, kaynak torcunun belirlenen güzergahta hareket etmesiyle çalışan otomasyon çözümleridir. Ancak hareketin doğru yapılması tek başına yeterli değildir. Torcun parçaya yaklaşma yönü, kaynak sırasında kullanılan elektriksel parametreler ve iş parçasının sabitliği birbiriyle uyumlu olmalıdır.
Sistemin işleyişi kaynak programıyla başlar. Kontrol ünitesi robotun hareketlerini yönetirken kaynak güç kaynağı gerekli elektriksel koşulları oluşturur. Tel besleme mekanizması dolgu malzemesini kaynak bölgesine iletir. Konumlandırma ünitesi ise parçayı belirlenen çalışma konumunda tutar veya kaynak işlemine uygun biçimde hareket ettirir.
Bu bileşenlerden herhangi birinin doğru çalışmaması kaynak dikişini etkileyebilir. Örneğin robot torcu doğru noktaya götürse bile parça beklenen konumda değilse kaynak hattı ile torcun izlediği yol örtüşmeyebilir. Bu yüzden sistem tasarımı, parçanın geometrisinden kaynak yöntemine kadar farklı değişkenler dikkate alınarak yapılır.
Robot Kolu Kaynak Dikişini Nasıl Yönlendirir?
Robot kolunun temel görevi kaynak torcunu programlanan hareket boyunca taşımaktır. Kaynak başlangıç noktasına yaklaşma, dikişi takip etme ve işlem tamamlandığında torcu parçadan uzaklaştırma hareketleri robot üzerinden gerçekleştirilir.
Kaynak yapan robot, insan kolunun gerçekleştirebildiği bazı hareketleri otomatik olarak tekrar edebilen mekanik bir yapı olarak düşünülebilir. Bununla birlikte robotun hareketleri kendi başına kaynak koşullarını belirlemez. Hareket programının, kullanılacak kaynak yöntemi ve parça geometrisiyle uyumlu hazırlanması gerekir.
Dikiş kalitesi açısından torcun çalışma açısı, kaynak bölgesine uzaklığı ve hareketin sürekliliği önem taşır. Özellikle birleşim hattının yön değiştirdiği parçalarda robotun izleyeceği güzergah dikkatli tanımlanmalıdır. Robotun aynı hareketi tekrarlayabilmesi, uygun fikstürleme ve doğru kaynak parametreleriyle desteklendiğinde dikişlerdeki değişkenliğin azaltılmasına yardımcı olur.
Kaynak Güç Kaynağı ve Tel Besleme Sistemi
Robotun hareket ettirdiği torç, kaynak işleminin mekanik tarafını oluşturur. Malzemelerin birleştirilmesi için gereken elektriksel enerji ise kaynak güç kaynağı tarafından sağlanır. Güç kaynağı, kullanılan kaynak yöntemine uygun akım ve gerilim koşullarının oluşturulmasında görev alır.
Kamesh Welding'in robotik otomasyon ürün bilgilerinde gazaltı kaynak yöntemi olan MIG/MAG belirtilmektedir. Bu yöntemde kaynak teli, tel besleme mekanizması aracılığıyla torca iletilir. Tel kaynak bölgesinde eriyerek birleştirme işlemine katılırken koruyucu gaz kaynak bölgesinin çevresindeki atmosferle etkileşimini sınırlandırır.
Tel beslemenin düzenli olması, kararlı bir kaynak sürecinin koşullarından biridir. Besleme sırasında meydana gelen düzensizlikler ark davranışını ve dikiş görünümünü etkileyebilir. Benzer şekilde güç kaynağının ayarları ile robotun hareketi arasında uyumsuzluk bulunması, kaynak boyunca istenen koşulların korunmasını zorlaştırır.
Entegre sistem yaklaşımının amacı bu bileşenleri birbirinden bağımsız çalıştırmak yerine ortak kaynak programıyla uyumlu hale getirmektir. Böylece robot hareketi ve kaynak işlemi aynı üretim senaryosunun parçaları olarak yönetilir.
Kontrol Ünitesi Sistemde Ne İşe Yarar?
Kontrol ünitesi, robotik kaynak otomasyonunun yönetim merkezidir. Robotun hangi hareketi gerçekleştireceği, kaynak işleminin ne zaman başlayacağı ve iş parçasıyla ilgili hareketlerin hangi sırayla yapılacağı kontrol sistemi üzerinden düzenlenir.
Kontrol ünitesinin görevi yalnızca hareket komutlarını iletmek değildir. Birbirine bağlı ekipmanların doğru zamanda çalışması da önemlidir. Örneğin robot kaynak başlangıç konumuna ulaşmadan kaynak işleminin başlamaması gerekir. Benzer şekilde işlem tamamlanmadan parçanın beklenmeyen bir hareket yapması dikiş oluşumunu olumsuz etkileyebilir.
Bu nedenle kontrol sisteminde hareket sıralaması ve ekipmanlar arasındaki iletişim temel konulardır. Operatörün seçtiği programın doğru parçaya uygulanması, başlangıç koşullarının kontrol edilmesi ve işlem tamamlandığında sistemin uygun duruma geçmesi planlanan çalışma düzeninin parçasıdır.
Kontrol ünitesinin kaynak kalitesine katkısı, kaynak işleminin programlanan sırayla ve koordinasyon içinde yürütülmesini sağlamasıdır. Bununla birlikte doğru kontrol mantığı, hatalı hazırlanmış bir kaynak programının veya uygun olmayan kaynak parametrelerinin etkilerini kendiliğinden ortadan kaldırmaz.
Konumlandırma Ünitelerinin Dikiş Kalitesine Etkisi
Robotun torca hareket kazandırması, her kaynak noktasına uygun çalışma konumunda ulaşılabileceği anlamına gelmez. İş parçasının biçimi, bağlantı noktalarının yeri ve kaynak yönü farklı konumlandırma ihtiyaçları oluşturabilir.
Konumlandırma üniteleri, parçanın kaynak işlemi için uygun konuma getirilmesinde kullanılır. Parçanın tutulması, desteklenmesi veya kontrollü biçimde yönlendirilmesi sayesinde torcun kaynak hattına erişimi kolaylaştırılabilir.
Özellikle karmaşık geometrili parçalarda kaynak dikişi her zaman aynı yönde ilerlemez. Parçanın konumunu değiştirmek, torcun uygun yaklaşma açısını korumasına yardımcı olabilir. Ancak bunun için konumlandırma hareketi ile robot programının birbiriyle uyumlu olması gerekir.
Fikstürler de bu bütünün önemli parçalarıdır. Kaynak yapılacak malzemelerin doğru yerde tutulması, parçalar arasındaki birleşim aralığının kontrolüne yardımcı olur. Parçanın her çevrimde farklı konumda bulunması, robot aynı programı uygulasa bile kaynak sonucunda farklılık oluşturabilir.
Kamesh Welding'in robotik kaynak sistemi açıklamalarında konumlandırma üniteleri entegre çözümün bileşenleri arasında yer almaktadır. Uygun konumlandırma yaklaşımı, üretilecek parçanın yapısına göre değerlendirilir.
Çevresel Aygıtlar Neden Sistemin Parçasıdır?
Robotik kaynak hücresinde ana ekipmanların dışında yardımcı donanımlara da ihtiyaç duyulabilir. Çevresel aygıtlar olarak adlandırılan bu ekipmanlar, kaynak işleminin yürütülmesi ve çalışma alanının düzenlenmesiyle ilgili farklı görevler üstlenir.
Kaynak uygulamasının gereksinimlerine bağlı olarak koruyucu gaz iletim ekipmanları, kablo düzenlemeleri, torç bakımına yönelik yardımcı düzenekler ve çalışma alanını çevreleyen güvenlik donanımları bu kapsamda değerlendirilebilir. Her sistemde aynı yardımcı ekipmanların bulunması zorunlu değildir.
Örneğin torç çevresinde biriken kaynak sıçrantıları kaynak uygulamasının devamlılığını etkileyebilir. Bu nedenle torcun çalışma durumunun kontrol edilmesi ve gerekli bakım işlemlerinin yapılması önemlidir. Gaz iletiminde sorun yaşanması da koruyucu atmosferin oluşmasını etkileyebilir.
Çevresel aygıtların bir başka işlevi operatör ile otomatik çalışan ekipmanların güvenli biçimde ayrılmasına yardımcı olmaktır. Robot hareketleri ve kaynak işlemi birlikte değerlendirildiğinde çalışma alanının risk analizi doğrultusunda düzenlenmesi gerekir.
Kamesh Welding, çevresel aygıtları robotik kaynak otomasyonu kapsamında belirtmektedir. Ancak belirli bir yardımcı donanımın sisteme dahil olup olmadığı, proje için tanımlanan teknik kapsam üzerinden değerlendirilmelidir.
Çevrim Dışı Programlama Yazılımı Nasıl Kullanılır?
Robotik kaynak uygulamalarında programın hazırlanması, yalnızca robotun çalışma alanında hareket ettirilmesiyle sınırlı değildir. Çevrim dışı programlama yazılımları, uygun dijital modeller üzerinden robot hareketlerinin fiziksel üretim hücresinden ayrı bir ortamda hazırlanmasına olanak tanır.
Bu yaklaşımda parçanın geometrisi ve planlanan kaynak hatları dikkate alınarak torcun izleyeceği güzergah üzerinde çalışılabilir. Uygun yazılım olanakları bulunduğunda robotun hareket alanı, yaklaşma yönleri ve olası erişim sorunları üretim başlamadan önce incelenebilir.
Çevrim dışı programlamanın önemli katkılarından biri, program hazırlama çalışmalarının fiziksel kaynak hücresindeki işlemlerden ayrılabilmesidir. Bununla birlikte dijital ortamda hazırlanan programın gerçek sistemde kontrol edilmesi gerekir. Parça yerleşimi, torç konumu ve ekipman ayarları gibi fiziksel değişkenler dijital modelle tam olarak örtüşmeyebilir.
Kamesh Welding'in robotik kaynak çözümlerinde çevrim dışı programlama desteği yer almaktadır. Bu yazılım yaklaşımı, robot ve diğer sistem bileşenlerinin koordineli çalışmasını sağlayan genel otomasyon yapısının bir parçasıdır.
Kaynak Çevrimi Boyunca Bileşenler Nasıl Çalışır?
Robotik kaynak sisteminin bütünlüğü, kaynak çevrimi üzerinden daha açık anlaşılır. Üretim süreci, parçanın uygun konuma yerleştirilmesi ve ilgili programın seçilmesiyle başlar. İşlem öncesinde parça bağlantılarının, torcun ve gerekli kaynak koşullarının uygunluğu kontrol edilir.
Ardından robot torcu başlangıç noktasına taşır. Kontrol sisteminin belirlediği sırayla kaynak işlemi başlatılır. Güç kaynağı elektriksel koşulları oluştururken tel besleme sistemi kaynak telini iletir. Robot, programlanan dikiş hattı boyunca hareket eder.
Parçanın farklı bir konumda kaynaklanması gerekiyorsa konumlandırma ünitesi uygun hareketi gerçekleştirir. Robot ile konumlandırma ekipmanının koordinasyonu, kaynak hattının erişilebilir durumda tutulmasına yardımcı olur.
Kaynak işlemi tamamlandığında ark sonlandırılır ve robot sonraki program adımına geçer. Bu süreçte oluşan dikişin uygunluğu, belirlenen kalite kontrol yöntemleriyle değerlendirilmelidir. Otomatik hareketlerin tekrarlanabilmesi, kaynak sonucunun kontrol edilmesi gerekliliğini ortadan kaldırmaz.
Sistem Seçiminde Hangi Üretim Koşulları Değerlendirilir?
Kaynaklı imalat yapan sanayi firmaları açısından robotik otomasyon seçimi, yalnızca robotun fiziksel özelliklerine göre yapılmamalıdır. Kaynaklanacak parçaların geometrisi, bağlantı biçimi, üretim düzeni, kullanılacak kaynak yöntemi ve parça değişkenliği birlikte değerlendirilmelidir.
Tekrarlanan kaynak hatlarına sahip ve düzenli biçimde konumlandırılabilen parçalar, robotik otomasyon planlaması açısından değerlendirilebilir. Buna karşılık parça geometrisinin sık değiştiği, birleşim aralıklarının tutarsız olduğu veya kaynak öncesi hazırlığın standartlaştırılamadığı üretimlerde ek mühendislik çalışmaları gerekebilir.
Robotik sistemin verimli çalışabilmesi için kaynak öncesi parça hazırlığı da önem taşır. Kesim ve montaj aşamalarındaki değişkenlik, otomatik kaynak sırasında torcun doğru noktaya ulaşmasını zorlaştırabilir. Bu nedenle otomasyon planlaması yalnızca kaynak istasyonuyla sınırlı düşünülmemelidir.
Kamesh Welding, Konya'daki faaliyetleri kapsamında kaynaklı imalat yapan sanayi kuruluşlarına yönelik kaynak otomasyon sistemleri tasarlamakta ve üretmektedir. Firma, robotik sistemin tasarımını ve yazılım paketini birlikte ele alan çözümler sunmakta; kurulum ile operatör ve programcı eğitimini de hizmet kapsamında belirtmektedir. Projeye ilişkin ihtiyaçlar ve teknik beklentiler, firmanın satış teklif formu üzerinden iletilebilmektedir.
Sonuç olarak robotik kaynakta dikiş kalitesi, tek bir ekipmanın yeteneğine indirgenemez. Robot hareketi, kaynak enerjisi, tel besleme, parça konumlandırma, kontrol yazılımı ve yardımcı ekipmanlar aynı üretim hedefi için uyumlu çalışmalıdır. Sistemin başarısını belirleyen temel unsur, bu bileşenlerin kaynaklanacak parçaya ve üretim sürecine uygun biçimde bir araya getirilmesidir.